Dokumen teknis ini merinci arsitektur perangkat keras, skema kelistrikan, serta cara kerja sistem kontrol perahu otonom/semi-otonom menggunakan Dual Azimuth Thruster 300W @ 24V DC. Sistem kendali utama berbasis pada mikrokontroler STM32F103C8T6 (Blue Pill) yang bertindak sebagai otak pemrosesan waktu nyata (real-time processing), mengelola aktuator kemudi sudut (steering servo), pengatur kecepatan motor (ESC 300W), pembacaan sensor keselamatan (kecepatan & temperatur), serta integrasi komunikasi nirkabel jarak jauh melalui modul ESP32 NodeMCU sebagai IoT Gateway.
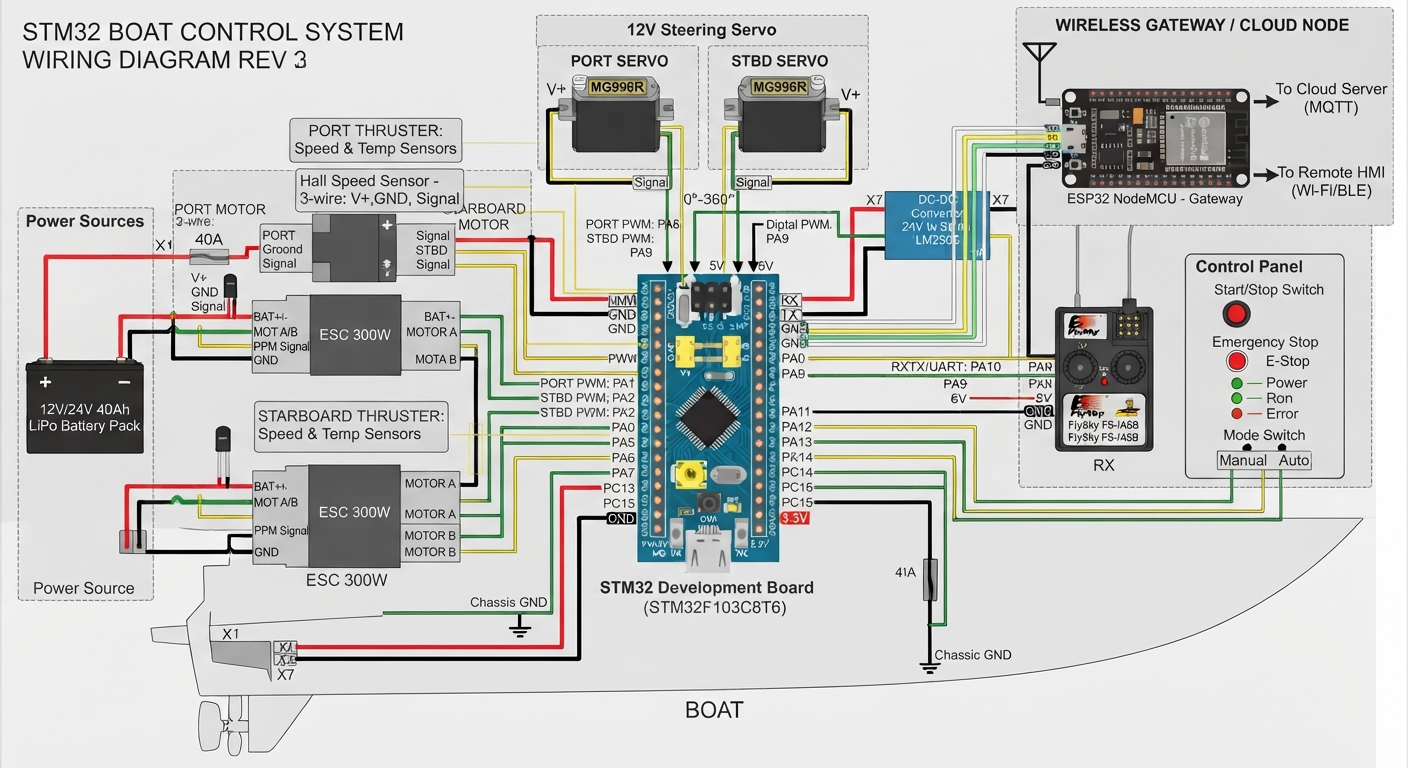
Gambar 1. Wiring Diagram Sistem Kontrol Perahu Rev 3
(STM32 + Dual Azimuth Thruster 300W + ESP32 Gateway + Power Distribution)
Skema lengkap koneksi pinout mikrokontroler STM32 ke driver ESC, servo MG996R, sensor hall, receiver FlySky, dan modul ESP32 NodeMCU.
Berikut adalah daftar lengkap komponen utama beserta komponen pendukung yang terintegrasi di dalam sistem kelistrikan perahu:
| No | Nama Komponen | Spesifikasi Utama | Fungsi dalam Sistem |
|---|---|---|---|
| 1 | STM32F103C8T6 Development Board | ARM Cortex-M3 32-bit, 72 MHz, 64KB Flash, 20KB SRAM | Mikrokontroler utama pengolah logika navigasi, sinyal PWM servo, PPM ESC, dan pembacaan sensor. |
| 2 | ESP32 NodeMCU Gateway | Tensilica Xtensa Dual-Core 32-bit, Wi-Fi 802.11 b/g/n, Bluetooth v4.2 | Berfungsi sebagai IoT Gateway dan node komunikasi nirkabel ke Cloud Server (MQTT) dan Remote HMI. |
| 3 | Dual Azimuth Thruster 300W | 300W @ 24V DC Brushless/Brushed Motor + Azimuth Mechanism | Propulsi utama perahu yang dapat berputar 0°–360° untuk menghasilkan dorongan vektor multidireksional. |
| 4 | Electronic Speed Controller (ESC) 300W | 24V, Rating >40A, Input PPM/PWM Signal | Mengatur kecepatan putaran motor thruster port (kiri) dan starboard (kanan) berdasarkan sinyal PWM dari STM32. |
| 5 | 12V Steering Servo (MG996R) x2 | Torque 15 kg-cm, 4.8V–7.2V DC, Metal Gear | Mengontrol orientasi sudut rotasi (0°–360°) pada masing-masing unit azimuth thruster port dan starboard. |
| 6 | Hall Effect Speed Sensor & Temp Sensor | 3-wire (V+, GND, Signal) + Sensor Temperatur Terintegrasi | Memantau kecepatan putar (RPM) motor thruster dan suhu operasional guna mencegah overheating. |
| 7 | DC-DC Step-Down Converter LM2596 | Input 24V DC, Output 5V / 6V 5A Adjustable | Menurunkan tegangan utama baterai 24V menjadi catu daya stabil 5V/6V untuk STM32, ESP32, dan Servo. |
| 8 | FlySky FS-iA6B Receiver (RX) | 6-Channel AFHDS 2.A, PPM/i-BUS/PWM output | Menerima sinyal kendali manual dari remote transmitter genggam (TX). |
| 9 | Baterai LiPo 12V/24V 40Ah | High Discharge LiPo Battery Pack | Sumber energi utama sistem daya tinggi untuk motor thruster dan seluruh elektronik onboard. |
| 10 | Sistem Proteksi & Control Panel | Fuse 40A, Push Button Start/Stop, E-Stop, Indikator LED, Switch Manual/Auto | Mengamankan sirkuit dari arus lebih serta menyediakan antarmuka kontrol operasional fisik di atas kapal. |
Operasional sistem kontrol perahu dengan dual azimuth thruster ini dibagi menjadi beberapa subsistem fungsional yang saling terintegrasi:
- Mode Manual: Operator menggunakan Handheld Remote Transmitter (TX) yang mengirimkan sinyal radio ke receiver FlySky FS-iA6B (RX) di kapal. Sinyal diteruskan ke STM32 untuk diterjemahkan menjadi perintah navigasi langsung.
- Mode Otomatis / Autonomous: Sistem dikendalikan oleh program internal STM32 atau menerima waypoint/perintah navigasi dari sistem Cloud / Remote HMI melalui modul ESP32 Gateway.
- Mode Switch & Emergency Stop: Panel kontrol fisik dilengkapi tombol Start/Stop, tombol darurat E-Stop pemutus daya total, serta saklar pemilih mode (Manual/Auto).
- Kontrol Kecepatan (Thrust): STM32 mengirimkan sinyal PWM/PPM ke dua buah unit ESC 300W (Port dan Starboard). ESC mengatur suplai arus berdaya tinggi dari baterai 24V ke motor pendorong utama sesuai besar percepatan yang diinginkan.
- Kontrol Kemudi (Azimuth 0°–360°): Untuk mengarahkan sudut dorong, STM32 mengirimkan sinyal kontrol PWM (Port PWM: PA8, Stbd PWM: PA9) ke servo kemudi MG996R. Mekanisme ini memutar unit thruster secara independen sehingga perahu mampu melakukan manuver presisi tinggi (maju, mundur, berputar di tempat, atau gerak menyamping/sideways).
- Sensor Kecepatan & Temperatur: Setiap unit azimuth thruster dilengkapi sensor kecepatan berbasis efek Hall (3-kabel: V+, GND, Signal) dan sensor temperatur. Sinyal pulsa kecepatan dan data suhu dikirim kembali ke pin input STM32 (PA0, PA5, PA6, PA7, PC13, PC15) untuk dipantau secara real-time.
- Proteksi Overheat & Overcurrent: Jika suhu motor melewati batas aman atau terjadi lonjakan arus, STM32 otomatis menurunkan daya ESC atau memicu alarm error pada panel indikator. Fuse 40A dipasang pada jalur utama baterai untuk melindungi dari korsleting hubung singkat.
- Komunikasi Serial UART: STM32 terhubung dengan ESP32 NodeMCU melalui jalur komunikasi Serial UART (pin TX/RX). Data telemetri penting seperti kecepatan motor, temperatur, status mode, dan status baterai ditransfer secara kontinu dari STM32 ke ESP32.
- Konektivitas Nirkabel: ESP32 bertindak sebagai gateway yang memancarkan data telemetri ke Cloud Server (menggunakan protokol MQTT) untuk pemantauan jarak jauh via internet, serta menyediakan koneksi Wi-Fi / Bluetooth (BLE) untuk diakses langsung oleh operator melalui aplikasi HMI mobile atau Web Dashboard di darat.