Dokumen teknis ini merinci spesifikasi perangkat keras, diagram perkawatan (wiring diagram), serta prinsip kerja arsitektur sistem terdistribusi berbasis ESP32 Master yang mengontrol 4 unit STM32 Slave secara otonom. Sistem ini dilengkapi dengan modul telemetri LoRa (SX1278) untuk komunikasi jarak jauh ke server cloud serta modul GPS (NEO-6M) untuk sinkronisasi posisi geolokasi secara real-time ke seluruh node slave.
Sistem dirancang untuk kebutuhan akuakultur lepas pantai dan platform FAD (Fish Aggregating Device) bergerak. Unit ESP32 bertindak sebagai Master Controller / Gateway yang mengelola konektivitas nirkabel LoRa, membaca data posisi dari modul GPS, dan mendistribusikan perintah serta data referensi waktu/lokasi ke 4 unit mikrokontroler STM32F401CCU6 (Black Pill) yang bertindak sebagai Slave Controller untuk subsistem spesifik di lapangan.
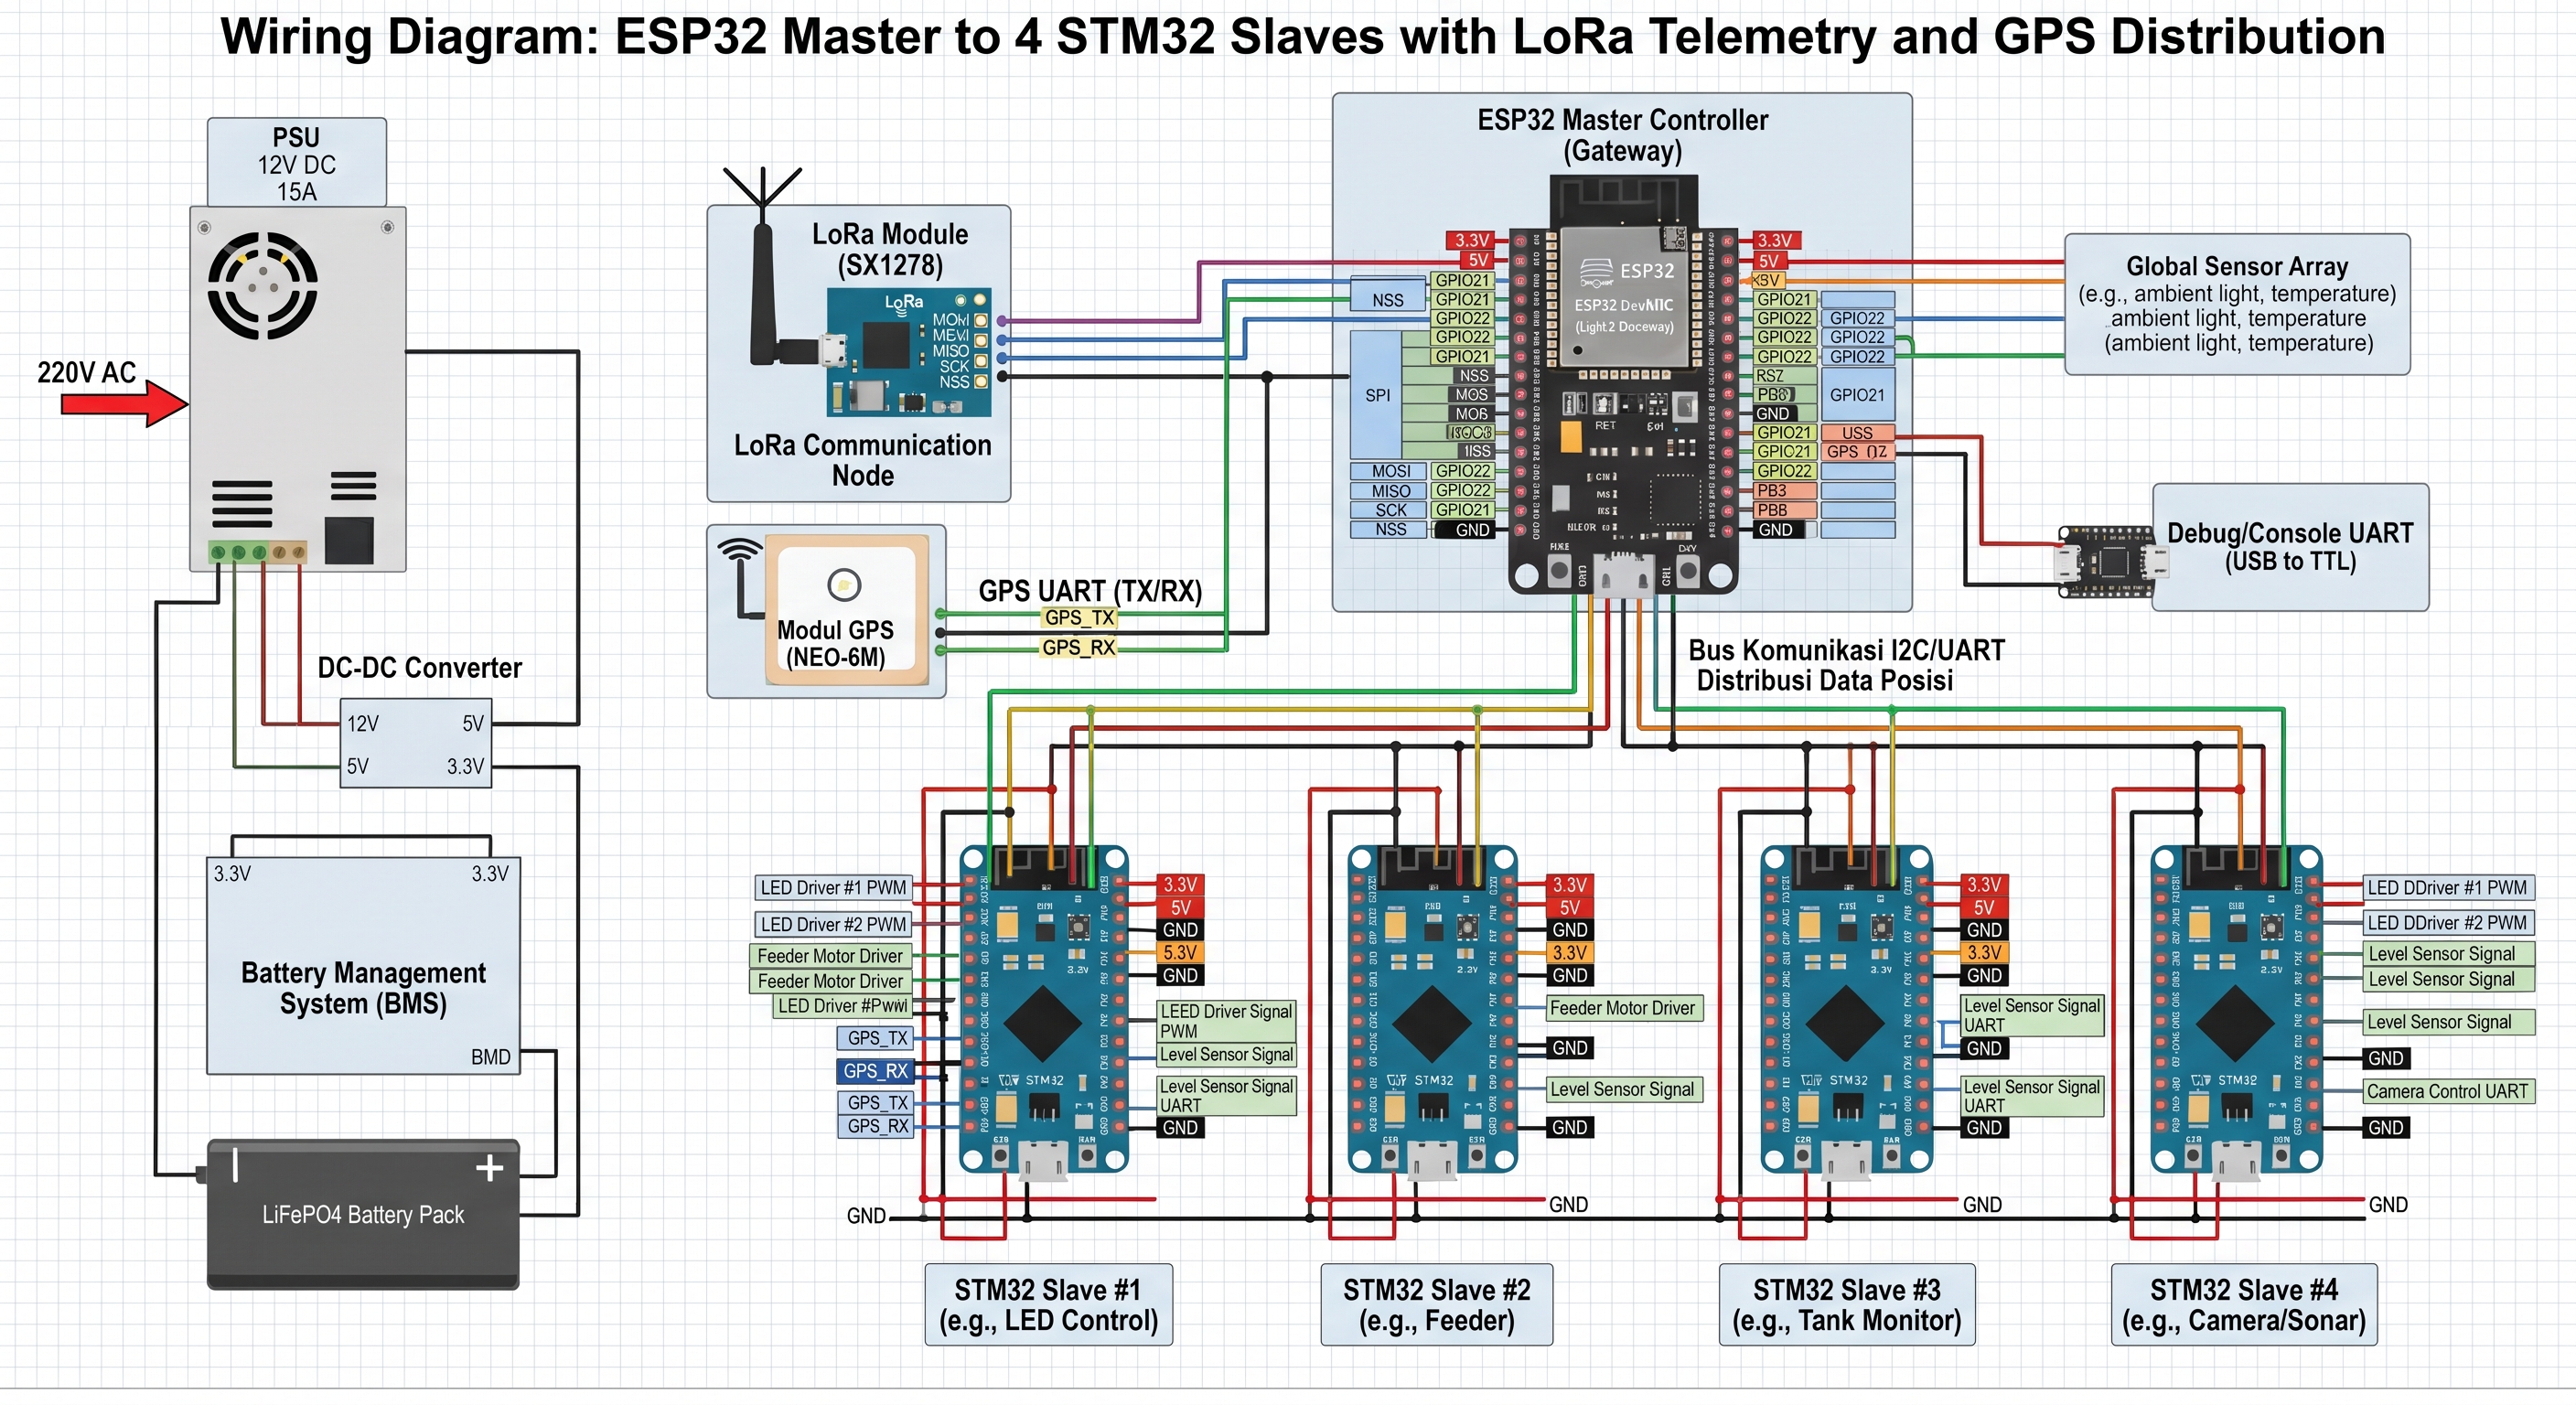
Gambar 1.0 - Wiring Diagram Sistem Master-Slave ESP32
(ESP32 Master, 4x STM32 Slaves, LoRa SX1278, GPS NEO-6M, PSU 12V 15A, & BMS LiFePO4)
Skema lengkap perkawatan bus I2C/UART, modul LoRa SPI, distribusi daya DC-DC converter, dan 4 subsistem STM32 Slave terpisah.
Berikut adalah rincian komponen perangkat keras (hardware) yang digunakan dalam perancangan sistem:
| Nama Komponen | Spesifikasi / Tipe | Fungsi Utama dalam Sistem |
|---|---|---|
| Master Controller | ESP32 NodeMCU / DevKit V1 | Pusat komunikasi LoRa, pembacaan GPS, dan pengatur komunikasi bus I2C/UART ke seluruh STM32 Slave. |
| Slave Controllers | 4x STM32F401CCU6 (Black Pill) | Mikrokontroler otonom pengendali aktuator spesifik (LED, Feeder, Sensor Tank, Kamera/Sonar). |
| LoRa Telemetry | SX1278 LoRa Module (433MHz) | Modul komunikasi nirkabel jarak jauh antara perangkat di laut dengan server cloud/posko darat. |
| GPS Receiver | NEO-6M GPS Module | Menyediakan data posisi geolokasi (Latitude, Longitude) dan waktu UTC secara real-time. |
| Power Supply & BMS | PSU 12V 15A, DC-DC Converter, LiFePO4 | Catu daya utama sistem dan manajemen baterai cadangan berkapasitas tinggi. |
| STM32 Slave #1 | LED Control Subsystem | Mengontrol driver lampu LED bawah air 150W multi-spektrum dengan modul PWM. |
| STM32 Slave #2 | Fish Feeder Subsystem | Mengontrol motor stepper penebaran pakan melalui driver ULN2003. |
| STM32 Slave #3 | Tank Monitoring Subsystem | Membaca sensor level ultrasonik tangki pakan dan tangki aroma secara kontinu. |
| STM32 Slave #4 | Camera & Sonar Subsystem | Mengelola kamera bawah air, transduser sonar, sensor biomassa, dan sensor kejernihan air. |
Operasional arsitektur sistem Master-Slave ini dibagi ke dalam beberapa subsistem fungsional terintegrasi:
- STM32 Slave #1: Menerima instruksi penjadwalan nyala LED berdasarkan koordinat wilayah atau perintah cloud.
- STM32 Slave #2: Mengatur dosis pakan otomatis yang disesuaikan dengan status operasional slave lainnya.
- STM32 Slave #3: Memantau level tangki pakan & aroma dan melaporkan statusnya ke Master.
- STM32 Slave #4: Mengontrol modul kamera selam, pemindaian sonar biomassa, serta sensor kejernihan air.
Arsitektur sistem Master-Slave berbasis ESP32 dan 4 unit STM32 ini menawarkan skalabilitas tinggi, keandalan modular, serta efisiensi pemrosesan data yang sangat baik untuk aplikasi maritim lepas pantai. Integrasi modul LoRa dan GPS memastikan seluruh perangkat terpantau lokasinya secara presisi dan terhubung secara real-time dengan pusat kendali.