Spesifikasi I/O & Sensor - Jaring BSB (Integrated ESP32 Map)
Analog Inputs (AI) & Sensor Parameter
| Tag ID | Parameter Sensor | Tipe / Rentang | Indikator Port | Simulasi & ESP32 Pinout | Fungsi Keandalan |
|---|---|---|---|---|---|
| AI-01 | BLDC Motor RPM (Encoder) | Quadrature / 0 - 3000 RPM |
ON
|
|
Regulasi kecepatan & kontrol PWM. |
| AI-02 | Phase Current (Arus Fasa) | Hall Effect / 0 - 35.0 A |
ON
|
|
Deteksi beban lebih (Overcurrent). |
| AI-03 | DC Bus Voltage | Voltage Divider / 0 - 60 VDC |
ON
|
|
Proteksi Undervoltage / Overvoltage. |
| AI-04 | Driver MOSFET Temp | NTC Thermistor / -20 to 100°C |
OFF
|
|
Mencegah thermal runaway pada driver. |
| AI-05 | Motor Stator Temp | PT100 / Thermocouple |
OFF
|
|
Sinyal interlock cut-off suhu motor. |
| AI-06 | Grid Voltage & Power Meter | CT / PT Module (380V / kW) |
ON
|
|
Monitoring efisiensi energi total sistem. |
Digital I/O (DI/DO) & Komunikasi Radio
| Tag ID | Interface / Perangkat | Spesifikasi Teknis | Indikator Port | Simulasi & ESP32 Pinout | Peran Sistem |
|---|---|---|---|---|---|
| DI-01 | Emergency Stop Button | Normally Closed (NC) Hardware |
ON
|
|
Pemutusan daya darurat instan. |
| DI-02 | BLDC Hall Sensors (U, V, W) | Digital TTL Pulse |
ON
|
|
Komutasi posisi rotor motor brushless. |
| DO-01 | Inverter PWM Gate Driver | SPWM 0 - 100% Duty Cycle |
ON
|
|
Eksekusi kecepatan putar motor. |
| RF-01 | LoRa Telemetry Module | SX1276 / RFM95 (915 MHz) |
ON
|
|
Transmisi data jarak jauh & RSSI/SNR. |
| DO-02 | Cooling Fan Actuator | Relay Output (PWM Control) |
OFF
|
|
Pendinginan otomatis driver & motor. |
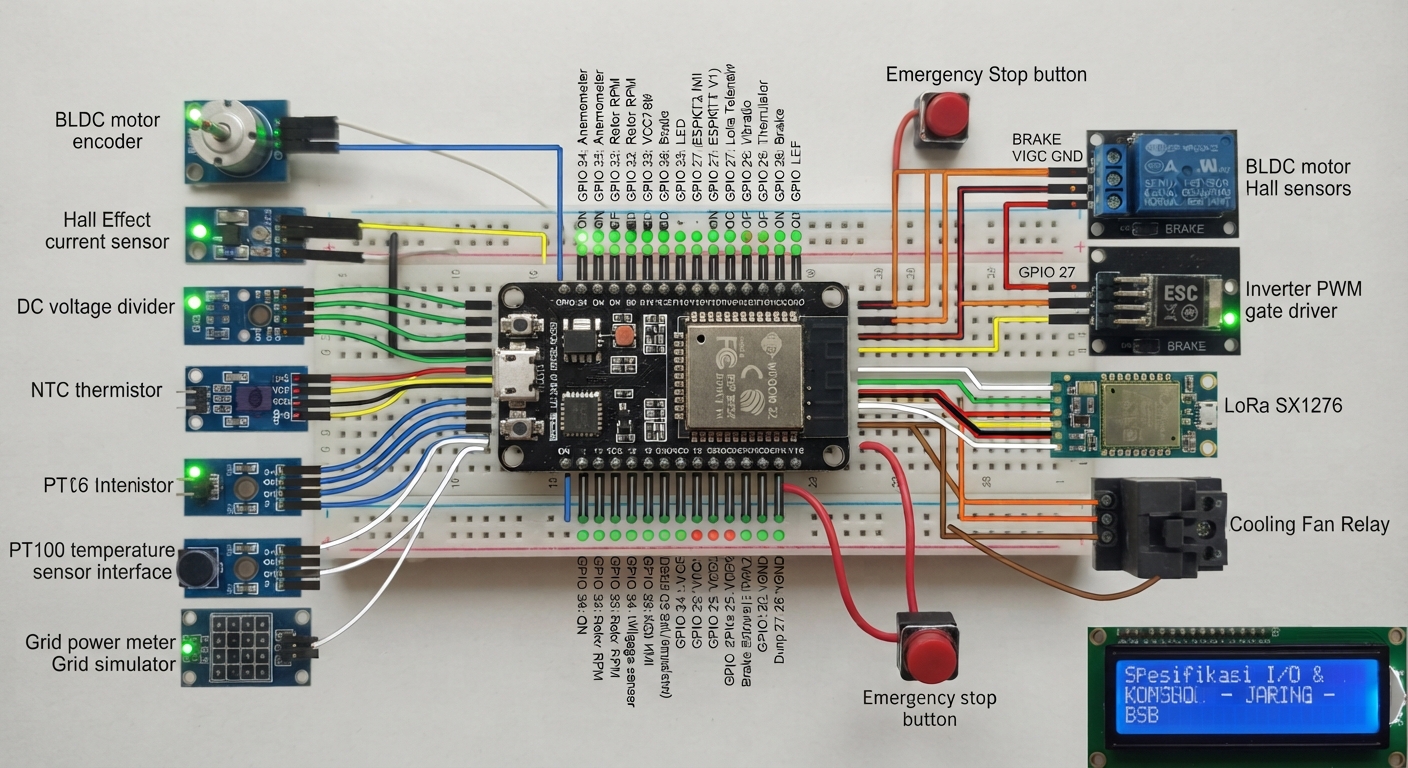
ESP32 Landscape Pinout Map (Interactive Visualizer)
ESP32 Landscape Pinout Map (Interactive Visualizer)
Persyaratan Redundansi & Keandalan (Reliability Guidelines)
Agar dashboard HMI Industrial Clean Jaring BSB dapat beroperasi secara optimal, stabil, dan bebas *lag* (*latency* < 40ms):
- Watchdog Timer: Mikrokontroler utama harus dilengkapi *hardware watchdog* untuk melakukan *auto-reset* jika terjadi gangguan komunikasi LoRa.
- Filtering Data: Nilai pembacaan Analog (Arus, Tegangan, dan Suhu) wajib menerapkan algoritma *Moving Average Filter* di sisi *firmware* untuk meredam derau (*noise*) elektromagnetik pabrik.
- Packet Handshaking: Setiap perintah kontrol (*START, STOP, E-STOP, Direction*) dari dashboard harus dikonfirmasi melalui *packet acknowledgment* (ACK) dari node lapangan.