Sistem Remote Control (Transmitter)

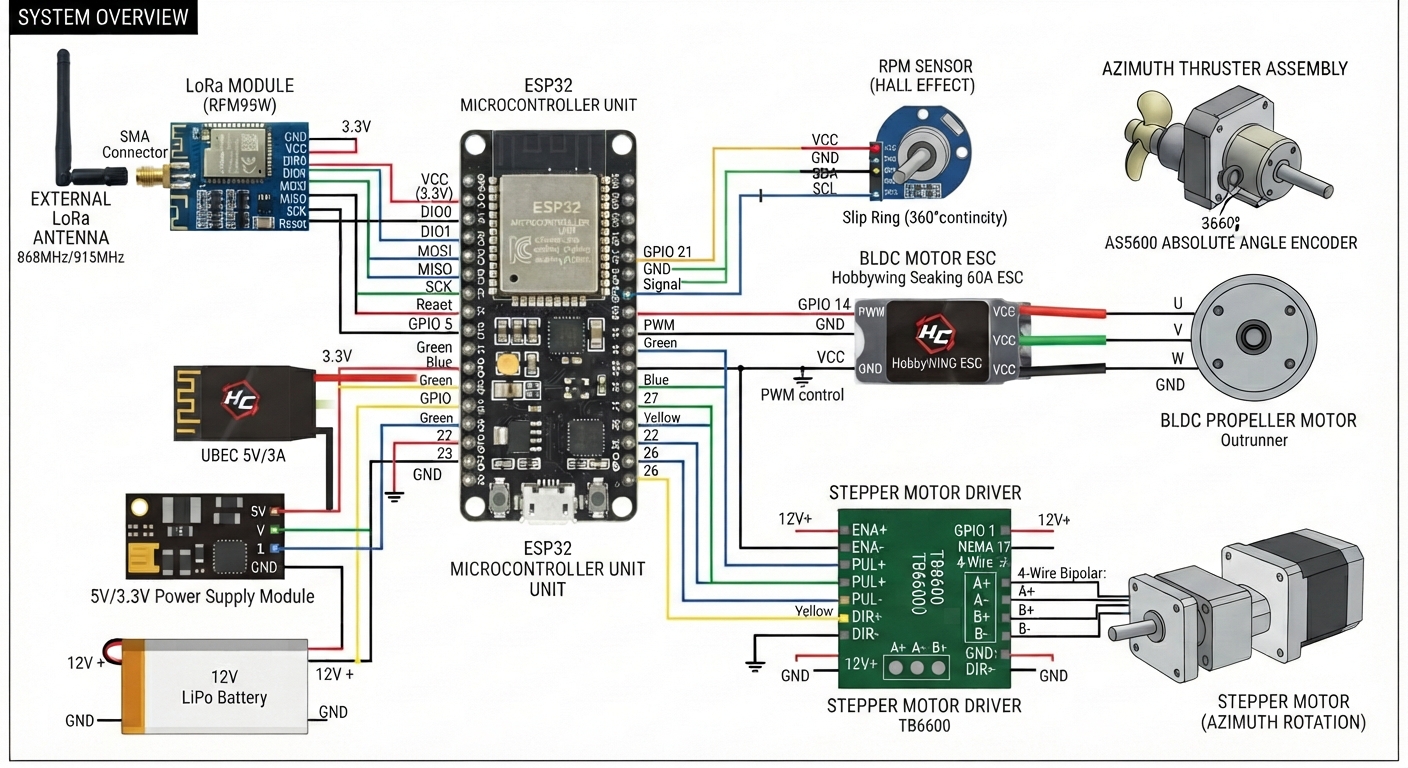
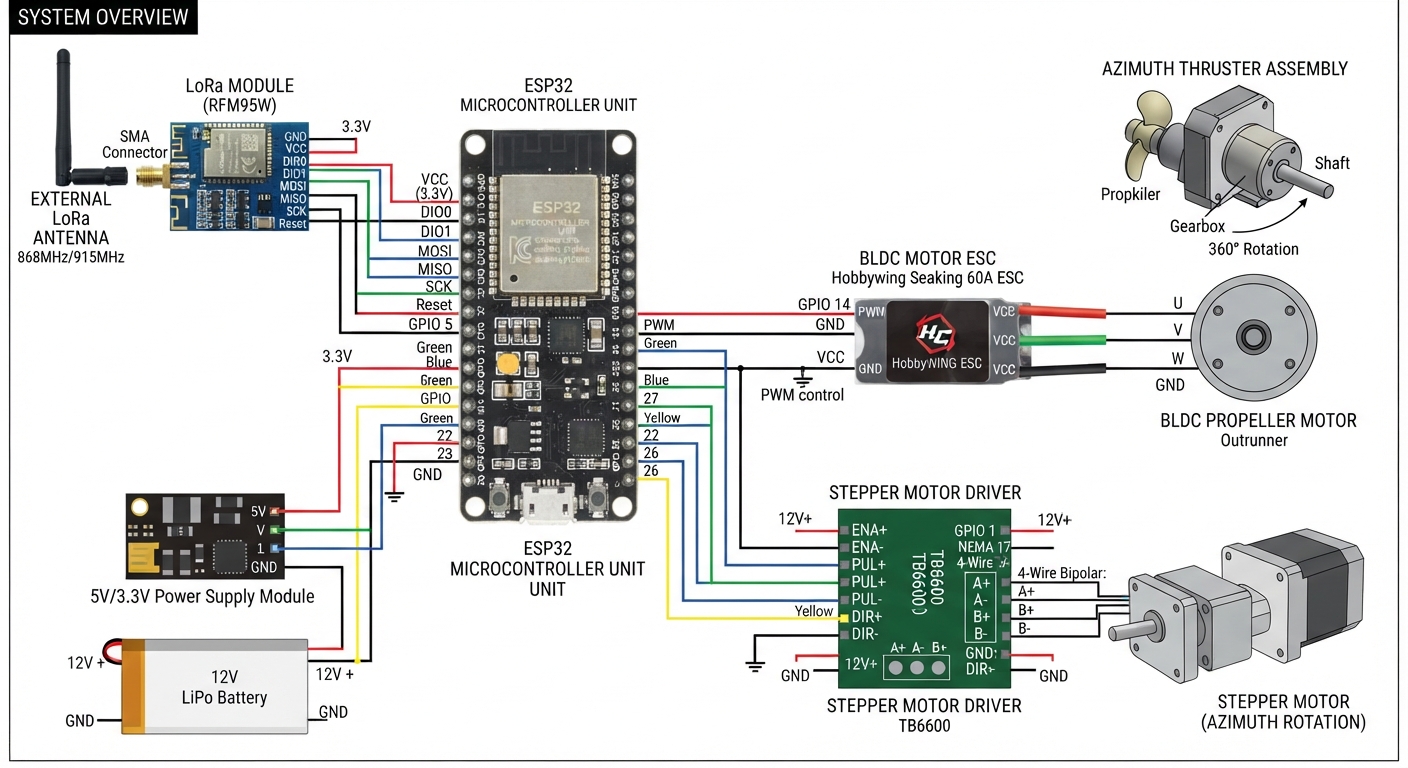
Arsitektur kendali jarak jauh untuk azimuth thruster dan propeller berbasis ESP32 & LoRa.

Daftar Komponen

  • MCU: ESP32 Development Board
  • Komunikasi: Modul LoRa (SX1278/SX1262)
  • Input: Joystick Analog (2-Axis) & Push Button
  • Display: OLED 0.96" I2C (SSD1306)
  • Power: LiPo 2S (7.4V) + Step-Down (LM2596)

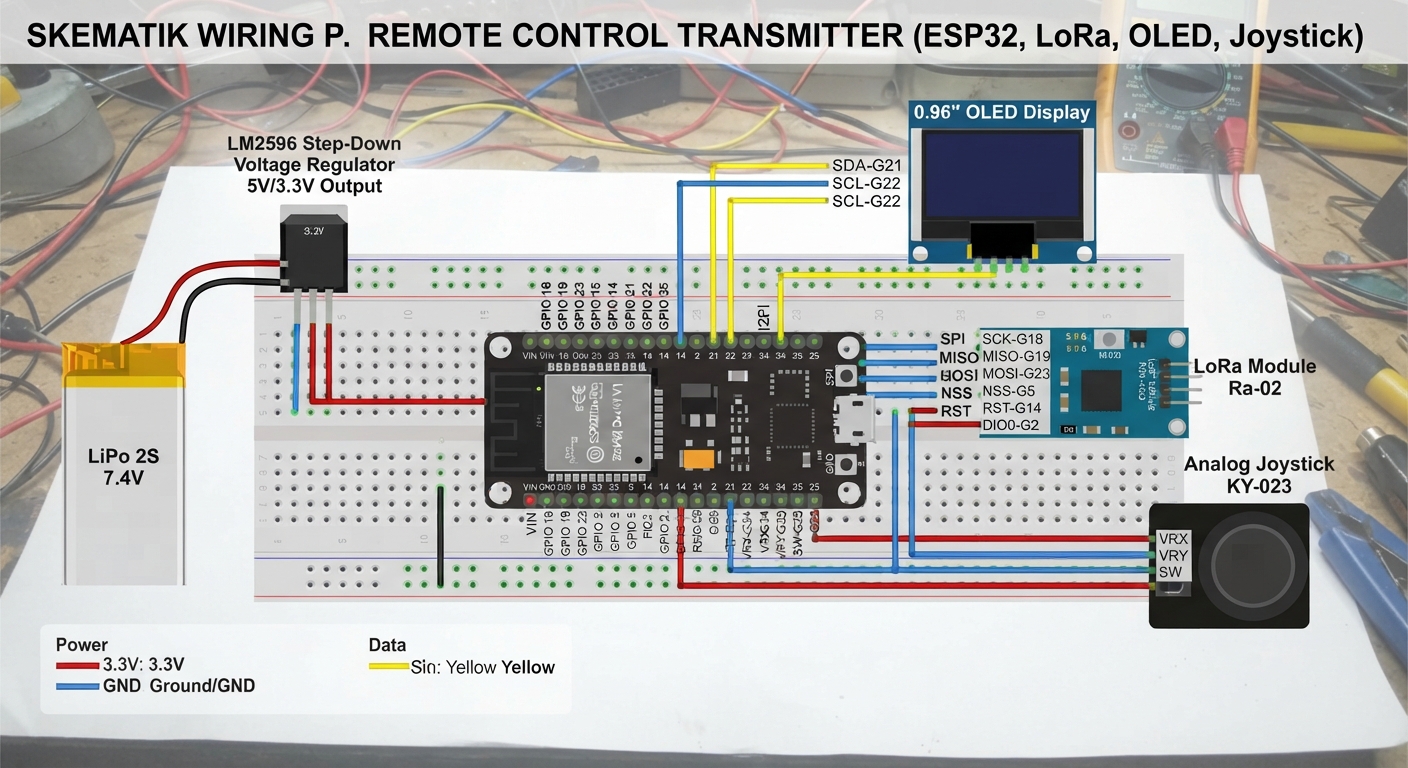
Wiring Diagram (Transmitter)

Komponen ESP32 Pin Fungsi
LoRa NSS/CSGPIO 5SPI Chip Select
LoRa RSTGPIO 14Reset
LoRa DIO0GPIO 2Interrupt
Joystick (X)GPIO 34Azimuth Control
Joystick (Y)GPIO 35Throttle
OLED SDAGPIO 21I2C Data
OLED SCLGPIO 22I2C Clock

Alur Kerja Komunikasi

Sistem menggunakan struktur data terpaket untuk sinkronisasi real-time antara Remote dan Kapal:
struct ControlPacket {
  float throttle; // 0 - 100%
  int azimuthAngle; // 0 - 360 derajat
  bool emergency; // Status Stop
};

Pro-Tips Implementasi

  • Common Ground: Pastikan ground modul LoRa dan ESP32 bersatu untuk menghindari floating signal.
  • EMI Shielding: Gunakan kabel twisted pair untuk jalur data sensor di area sekitar motor BLDC guna meminimalisir gangguan elektromagnetik.
  • Fail-Safe: Implementasikan logic heartbeat pada receiver; jika paket LoRa hilang > 2 detik, sistem harus otomatis menonaktifkan *throttle*.
BLDC Motor
BLDC Motor
BLDC Motor
DIRECT TECHNICAL INQUIRY CHANNELS
Email Tech. Support