Arsitektur Sistem
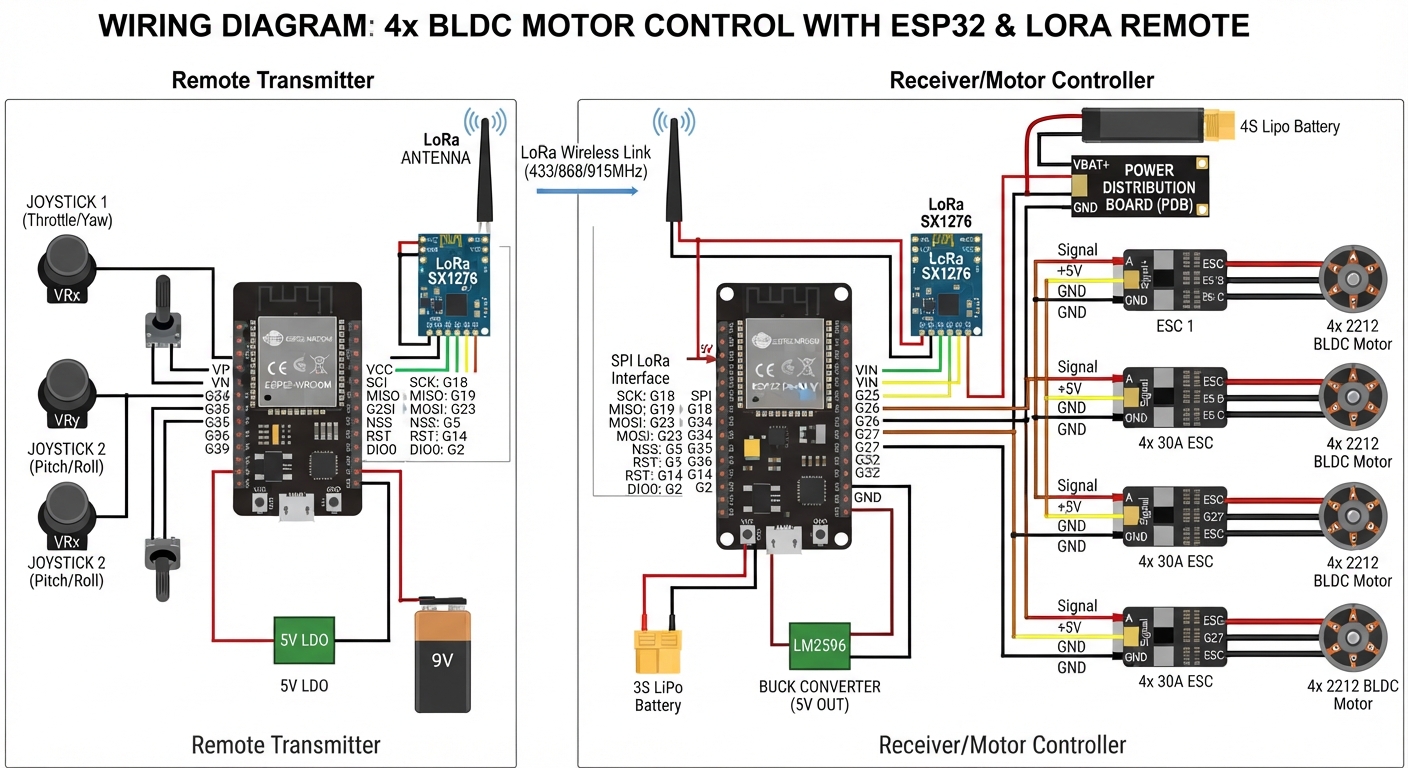
Perancangan sistem kontrol untuk 4 motor BLDC (Brushless DC) menggunakan ESP32 dan Modul LoRa (seperti SX1276/RFM95) memerlukan skema pengkabelan yang membagi tugas antara pengolahan data jarak jauh, penghasil sinyal PWM, serta daya motor yang tinggi[cite: 1].
Karena motor BLDC membutuhkan ESC (Electronic Speed Controller) untuk mengubah sinyal kontrol menjadi daya 3-fase, ESP32 tidak langsung terhubung ke lilitan motor, melainkan mengirimkan sinyal PWM ke masing-masing ESC[cite: 1].
1. Daftar Kebutuhan Hardware Utama
Mikrokontroler & Transceiver
- Receiver: 1x ESP32 DevKit V1[cite: 1]
- LoRa: 1x SX1276 / RFM95 (433/915 MHz)[cite: 1]
- Transmitter: 1x ESP32 + LoRa + Joystick/Potensiometer[cite: 1]
Actuator & Power Supply
- Motor & ESC: 4x Motor BLDC & 4x ESC (Industrial/Drone)[cite: 1]
- Baterai: LiPo (3S/4S) atau DC Power Supply[cite: 1]
- Regulator: Buck Converter (LM2596) 5V untuk logika[cite: 1]
2. Skema Pengkabelan (Wiring Diagram)
A. Koneksi ESP32 ke Modul LoRa (SPI)
| Pin LoRa (SX1276/RFM95) | Pin ESP32 (GPIO) | Keterangan |
|---|---|---|
| SCK | GPIO 18 | SPI Clock[cite: 1] |
| MISO | GPIO 19 | SPI Master In Slave Out[cite: 1] |
| MOSI | GPIO 23 | SPI Master Out Slave In[cite: 1] |
| NSS / CS | GPIO 5 | SPI Chip Select[cite: 1] |
| RST | GPIO 14 | Reset[cite: 1] |
| DIO0 / IRQ | GPIO 2 | Interrupt Request[cite: 1] |
| GND | GND | Ground Bersama[cite: 1] |
| 3.3V | 3V3 | Cek tegangan modul[cite: 1] |
B. Koneksi ESP32 ke 4x ESC (Sinyal PWM)
Catatan Penting: Jangan menyambungkan kabel merah (VCC 5V) dari ESC ke pin 3V3/5V ESP32 jika ESC memiliki BEC internal yang kuat. Cukup hubungkan Sinyal dan GND saja[cite: 1].
| Perangkat (ESC) | Kabel | Pin ESP32 | Keterangan |
|---|---|---|---|
| ESC 1 | Kabel Sinyal | GPIO 25 | PWM Channel 0 (Motor Depan-Kiri)[cite: 1] |
| ESC 2 | Kabel Sinyal | GPIO 26 | PWM Channel 1 (Motor Depan-Kanan)[cite: 1] |
| ESC 3 | Kabel Sinyal | GPIO 27 | PWM Channel 2 (Motor Belakang-Kiri)[cite: 1] |
| ESC 4 | Kabel Sinyal | GPIO 32 | PWM Channel 3 (Motor Belakang-Kanan)[cite: 1] |
| Semua ESC | Kabel Ground | GND | Wajib disatukan (Common Ground)[cite: 1] |
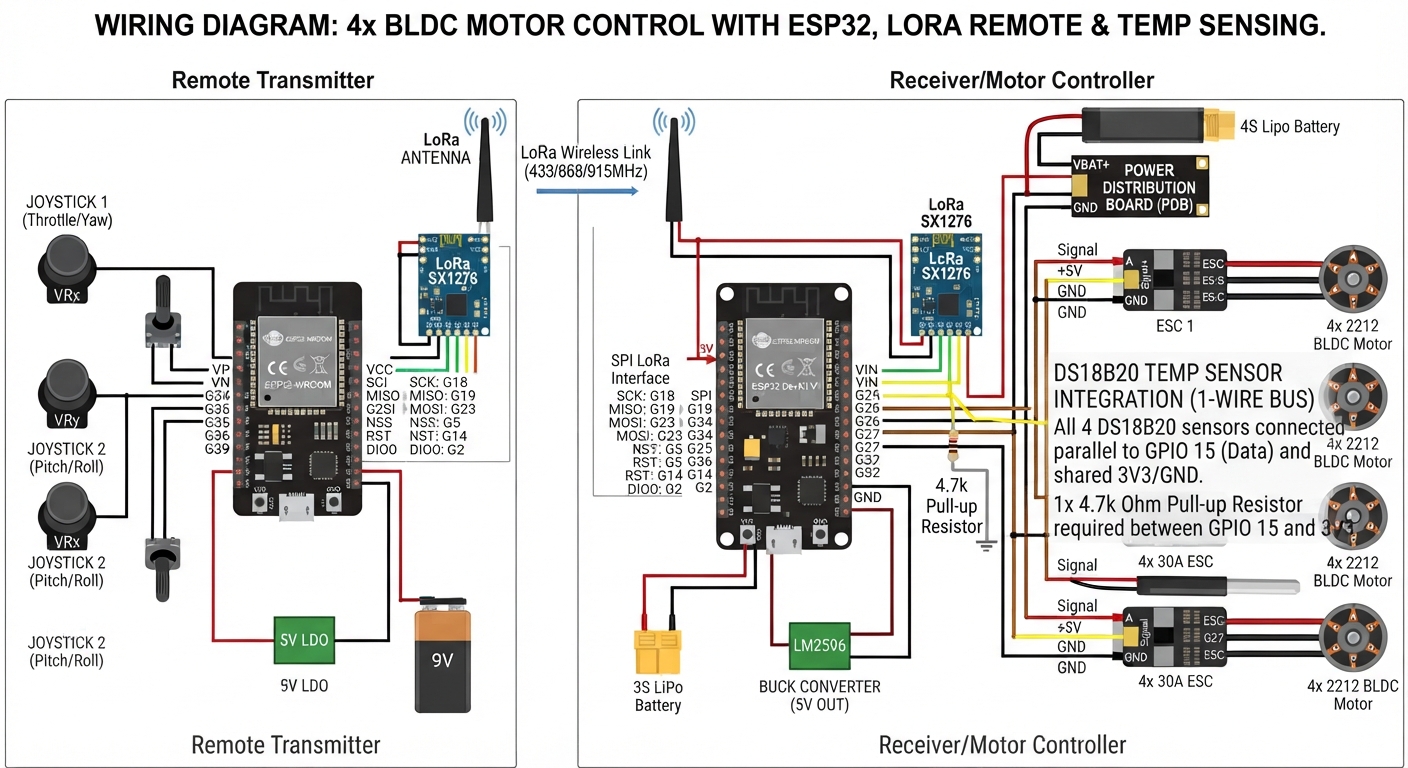
C. Integrasi Sensor Suhu (DS18B20 1-Wire)
| Pin Sensor (DS18B20) | Jalur / Hubungan | Pin ESP32 / Keterangan |
|---|---|---|
| Kabel Merah (VCC) | Disatukan (Paralel) | Tersambung ke pin 3V3 ESP32[cite: 1] |
| Kabel Hitam/Biru (GND) | Disatukan (Paralel) | Tersambung ke pin GND ESP32[cite: 1] |
| Kabel Kuning/Putih (Data) | Paralel + Resistor 4.7kΩ ke 3V3 | Tersambung ke GPIO 15[cite: 1] |
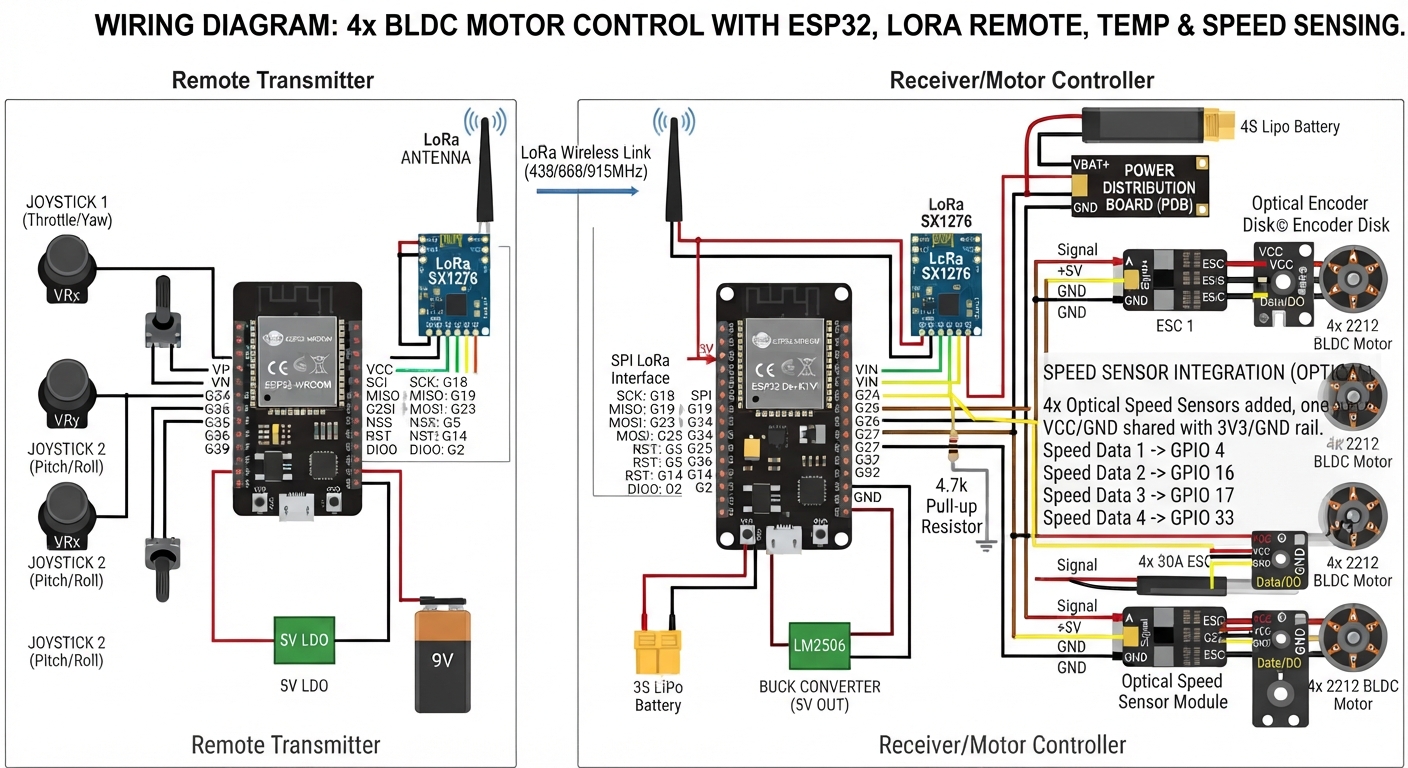
D. Integrasi Sensor Kecepatan (Optical/Hall Effect)
| Sensor Kecepatan | Pin Sensor | Pin ESP32 | Keterangan |
|---|---|---|---|
| Sensor Motor 1 | DO (Data) | GPIO 4 | Pulsa RPM Motor 1[cite: 1] |
| Sensor Motor 2 | DO (Data) | GPIO 16 | Pulsa RPM Motor 2[cite: 1] |
| Sensor Motor 3 | DO (Data) | GPIO 17 | Pulsa RPM Motor 3[cite: 1] |
| Sensor Motor 4 | DO (Data) | GPIO 33 | Pulsa RPM Motor 4[cite: 1] |
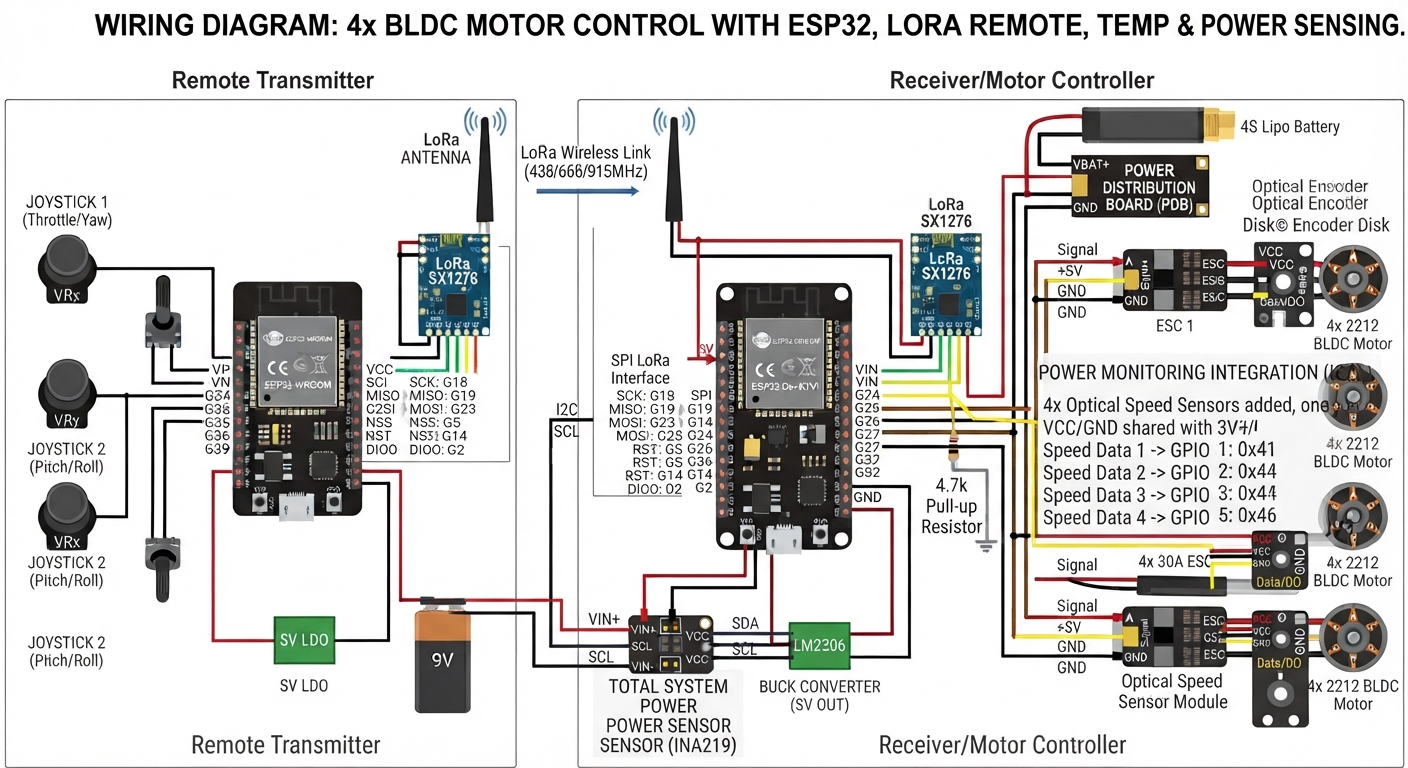
E. Integrasi Sensor Daya (INA219 I2C)
| Sensor INA219 | Pin I2C | Pin ESP32 | Keterangan |
|---|---|---|---|
| Semua INA219 | SDA | GPIO 21 | Bus I2C Data (Alamat: 0x40, 0x41, 0x44, 0x45, 0x46)[cite: 1] |
| Semua INA219 | SCL | GPIO 22 | Bus I2C Clock[cite: 1] |
3. Ilustrasi Blok Sistem
[ Remote Transmitter ] (ESP32 + LoRa + Joystick)
│
│ (Gelombang Radio LoRa 433/915 MHz)[cite: 1]
▼
[ Receiver / Main Controller ]
┌────────────────────────────────────────────────────────┐
│ ESP32 ───────────────┬───> [ Modul LoRa (SX1276) ] │
│ ├───> [ Sensor DS18B20 (GPIO 15) ]│
│ ├───> [ Sensor RPM (GPIO 4,16,17,33)]│
│ ├───> [ Sensor INA219 (I2C) ] │
│ │ │
│ GPIO 25 ────────────┼───> [ ESC 1 ] ──> [ Motor 1 ] │
│ GPIO 26 ────────────┼───> [ ESC 2 ] ──> [ Motor 2 ] │
│ GPIO 27 ────────────┼───> [ ESC 3 ] ──> [ Motor 3 ] │
│ GPIO 32 ────────────┼───> [ ESC 4 ] ──> [ Motor 4 ] │
└────────────────────────────────────────────────────────┘
│
│ (Gelombang Radio LoRa 433/915 MHz)[cite: 1]
▼
[ Receiver / Main Controller ]
┌────────────────────────────────────────────────────────┐
│ ESP32 ───────────────┬───> [ Modul LoRa (SX1276) ] │
│ ├───> [ Sensor DS18B20 (GPIO 15) ]│
│ ├───> [ Sensor RPM (GPIO 4,16,17,33)]│
│ ├───> [ Sensor INA219 (I2C) ] │
│ │ │
│ GPIO 25 ────────────┼───> [ ESC 1 ] ──> [ Motor 1 ] │
│ GPIO 26 ────────────┼───> [ ESC 2 ] ──> [ Motor 2 ] │
│ GPIO 27 ────────────┼───> [ ESC 3 ] ──> [ Motor 3 ] │
│ GPIO 32 ────────────┼───> [ ESC 4 ] ──> [ Motor 4 ] │
└────────────────────────────────────────────────────────┘
4. Tips Implementasi & Keselamatan
- Common Ground: Pastikan seluruh ground (baterai, ESC, buck converter, dan ESP32) terikat sempurna agar sinyal PWM terbaca[cite: 1].
- Kalibrasi ESC: Lakukan prosedur arming serta kalibrasi PWM minimum (1000µs) dan maksimum (2000µs) sebelum pemasangan baling-baling[cite: 1].
- Antena LoRa: Selalu pasang antena pada modul LoRa sebelum unit dinyalakan guna mencegah kerusakan permanen pada chip RF[cite: 1].
- Alamat I2C & Alamat 1-Wire: Pastikan konfigurasi alamat sensor digital unik sebelum dirakit secara paralel ke dalam bus utama[cite: 1].